当\(\ddot{c}+c=1\)时, \(\dot{c}\dfrac{\mathrm{d}\dot{c}}{\mathrm{d}c}=1-c\), \(\dot{c}\mathrm{d}\dot{c}=(1-c)\mathrm{d}c\)
积分可得 \(\dfrac{1}{2}[\dot{c}^2-\dot{c}^2(0)]=\dfrac{1}{2}[(1-c(0))^2-(1-c)^2]\)
整理可得 \(\dot{c}^2=[1-c(0)]^2+\dot{c}^2(0)-(1-c)^2\)
当\(\ddot{c}+c=-1\)时, \(\dot{c}\dfrac{\mathrm{d}\dot{c}}{\mathrm{d}c}=-1-c\), \(\dot{c}\mathrm{d}\dot{c}=-(1+c)\mathrm{d}c\)
积分并整理可得 \(\dot{c}^2=[1+c(0)]^2+\dot{c}^2(0)-(1+c)^2\)
利用下列MATLAB程序可绘制系统的\(\dot{c}\)-\(c\)相轨迹曲线如图8-19所示。由图8-19可知,系统振荡发散。
MATLAB程序:exe806.m
t=0:0.01:10;c0=[0 0]';[t,c]=ode45('sys806',t,c0);
figure(1);plot(c(:,1), c(:,2));grid
figure(2);plot(t, c(:,1));grid
调用函数:sys806.m
function dc=sys806(t,c)
dc1=c(2);
if ((c(1)>1)|(((c(1)<1)&(c(1)>-1))&(c(2)<0)))
dc2=-1-c(1);
else dc2=1-c(1);
end
dc=[dc1 dc2]';
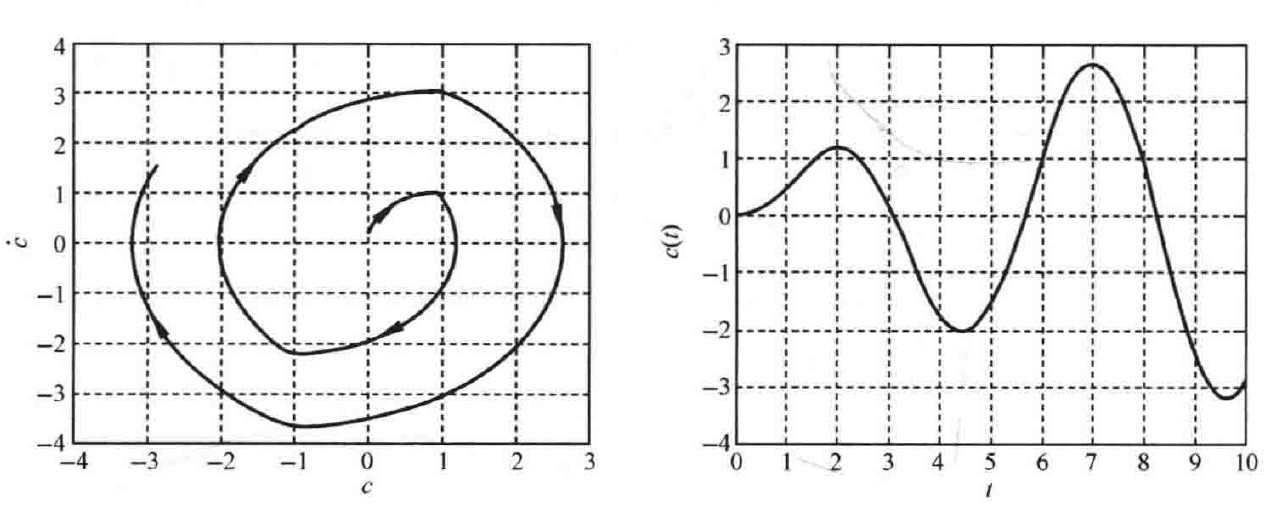
图8-19 非线性系统的\(\dot{c}\)-\(c\)相轨迹图及时间响应图(MATLAB)
8-7 绘出图8-20所示非线性系统的相轨迹,指出系统是否稳定,并说明其理由。假定初始条件为\(\dot{x}(0)=0,x(0)=-2\)。
解 由结构图可知,系统线性部分的微分方程为\(\ddot{c}=10u\),其中\(u\)为非线性环节的输出
$\(u=\begin{cases}+1, & \begin{cases}x>1 \\ -1<x<1, & \dot{x}<0\end{cases} \\[2ex] -1, & \begin{cases}x<-1 \\ -1<x<1, & \dot{x}>0\end{cases}\end{cases}\)$